從感測器資料到穩固的SLAM: ADI因應NVIDIA cuVSLAM的擴展方案
前言:
ADI與NVIDIA如何利用輪式編碼器、IMU及自我調整感測器融合擴展cuVSLAM
2026年10月30日—過去十年之間,研究人員在提升機器人於各類環境中的導航能力方面取得十足進展。同步定位與建圖演算法(SLAM)使機器能夠在建構陌生環境地圖的同時,還能估算自身在地圖中的位置。SLAM運用了多種感測器,其中包括構成視覺SLAM(VSLAM)基礎的攝影機。
NVIDIA cuVSLAM是一款基於CUDA加速的機器人程式庫,旨在為NVIDIA Jetson等邊緣運算平台提供精準、穩固且即時的VSLAM。為拓展NVIDIA cuVSLAM的功能,Analog Devices, Inc. (ADI)與NVIDIA的工程師通力合作,對NVIDIA cuVSLAM庫進行擴展,克服許多常見的SLAM挑戰。此項聯合工作的測試結果令人振奮:
• 輪式編碼器融合技術將平均位置誤差降低了60%,有助於在攝影機訊號丟失和車輪打滑的情況下維持定位。
• 在30個室內序列測試中,有26個序列的定位精度得到提升,在結構化、低紋理的環境中效果尤為顯著。
• 透過動態平衡攝影機與IMU的測量資料,在EuRoC資料集上將平均位置誤差降低了27.7%。
為何SLAM在工業環境中會暴露自身的侷限性
VSLAM能夠檢測並追蹤攝影機圖像中獨特的視覺特徵,如轉角、邊緣及紋理圖案。VSLAM利用此類觀測結果來估算機器人應遵循的路徑。VSLAM演算法使用攝影機圖像(有時結合IMU測量資料)生成即時里程計,此過程旨在估算機器人移動時位姿的變化。估算器是SLAM演算法的核心,負責處理此項工作,同時限制感測器雜訊和漂移的影響。
此方法雖然有效,但工業環境中存在嚴苛的運作條件:
• 均勻的牆壁和地面提供的獨特點特徵極少。
• 儲物架和結構元件重複出現。
• 機器人快速轉彎會導致圖像模糊。
• 存在遮擋(如物體相互遮蔽)或光照不足的情況。
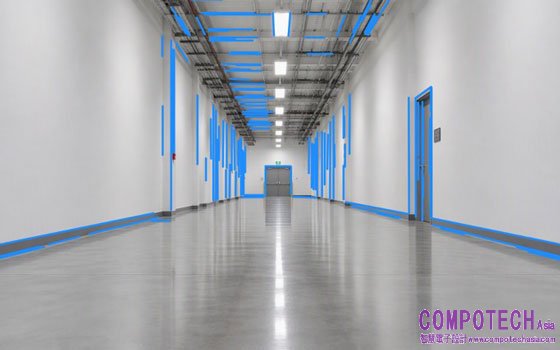
圖1:倉庫中常見的無特徵走廊,此類場景會導致典型的掃描式雷射雷達里程計退化,且因點特徵過少而無法約束視覺里程計(圖片由AI生成)
沒有何種測量源能夠單獨因應所有情況。攝影機可依據環境來約束漂移,但很大程度上依賴於場景外觀。編碼器可測量車輪在表面上的運動,但會累積誤差,且在車輪打滑時難以正常工作。慣性測量單元(IMU)可高頻更新運動資訊,但微小的測量誤差會隨時間累積,導致位置估算漂移或精度下降。
因此,工程難題不僅在於增加感測器,真正的挑戰在於將互補的測量資料整合至估算器中,檢測各個測量源何時變得不可靠,並在嵌入式硬體上保持即時運作。
直接將輪式編碼器整合至cuVSLAM
ADI的第一項擴展將車輪測量資料直接引入cuVSLAM。輪式編碼器可測量機器人車輪的移動距離和方向,為系統提供了除攝影機之外的另一資訊來源。
增強後的系統不再分別估算攝影機和車輪的運動後再合併結果,而是將兩個資訊源進行聯合評估。此舉使得對機器人路徑的估算更為可靠,並支援常見的移動機器人設計,包括差速驅動機器人和類車阿克曼轉向車輛。
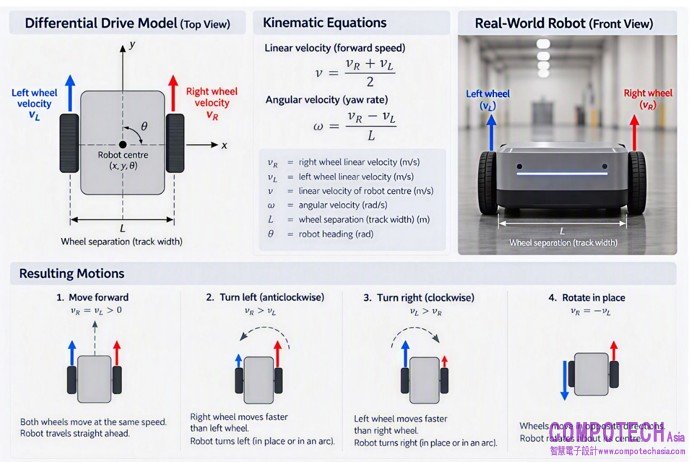
圖2:工業移動機器人的差速驅動運動學模型。左右車輪採用獨立的速度控制,使機器人能夠實現直線運動、轉彎及原地旋轉。在本項工作中,我們支援差速驅動和阿克曼轉向模型(圖片由AI生成)
使用兩個高解析度ADI TMCS-40光學編碼器進行了測試,結果顯示出顯著的性能提升。在13個ADI-AMR軌跡段中,當把車輪測量資料加入視覺系統後,平均位置誤差從24.2cm降至9.7cm。最大誤差從1.923m降至0.275m,而在所評估的NVIDIA Jetson平台上,每幀執行時間從1.40ms增至1.81ms。
最關鍵的是,此系統在劇烈旋轉運動中有效防止了大誤差的產生。對於已佈署的機器人而言,避免罕見但嚴重的故障往往比平均精度的小幅提升更為重要。
因應攝影機訊號失效與車輪打滑
當無法擷取攝影機圖像時,輪式編碼器可輔助機器人維持定位,但車輪測量資料並非始終可靠。因此,增強後的系統能夠檢測這兩種資料來源中的任何一種出現的異常,並相應調整機器人運動的估算方式。
研究團隊透過在配備和未配備輪式編碼器的機器人上遮擋攝影機5秒來測試此增強功能的效果。配備攝影機與編碼器組合的機器人能夠檢測到有效圖像的遺失,並暫時切換控制權以依賴輪編碼器資料。僅配備攝影機的機器人所用的原始演算法則會失去對機器人的追蹤。配備組合系統的機器人將位置誤差限制在13.2cm以內,直至視覺追蹤恢復。
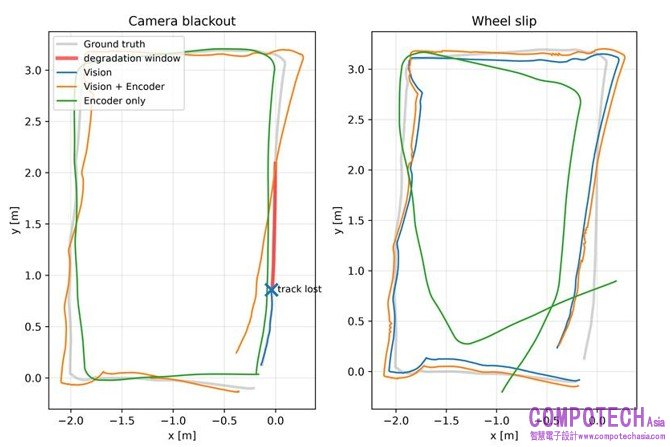
圖3:不同條件下的機器人軌跡;視覺訊號失效與車輪打滑
當車輪打滑時,則會出現相反的問題。在此情況下,編碼器可能報告車輪正在轉動,即便機器人並未按預期移動。增強後的系統會將車輪測量資料與獨立的基於攝影機的估算結果進行比較。若兩者存在顯著差異,系統將降低對車輪資料的依賴度。在測試中,僅使用輪編碼器產生的誤差為1.106m,而配備輪編碼器和攝影機的機器人將誤差限制在28.7cm,接近僅使用視覺時達到的24.9cm。
上述測試共同驗證了一項重要的設計原則:當視覺失效時,車輪感測應維持機器人定位;而當車輪打滑時,視覺感測應防止機器人偏航。為此,ADI的緊密整合方法將擴展方案直接納入cuVSLAM的位置估算流程。
運用弱幾何特徵提升追蹤
儘管演算法性能有所提升,但受車輪打滑和累積測量誤差的影響,輪式編碼器的精度仍會下降。如前所述,純視覺演算法在具有大面積平坦表面的環境中表現欠佳,因為這類環境缺乏足夠的可供可靠追蹤的獨特轉角或紋理點。然而,此類環境通常仍包含持久存在的線條,如門框、貨架、地面及牆壁的邊緣。
團隊的第二項擴展就利用了此一特性,使cuVSLAM能夠在追蹤現有視覺點特徵的同時,檢測並追蹤此類線條。線條還提供了關於環境結構的額外資訊,有助於系統在僅有少量可靠點特徵可見時估算機器人的運動。
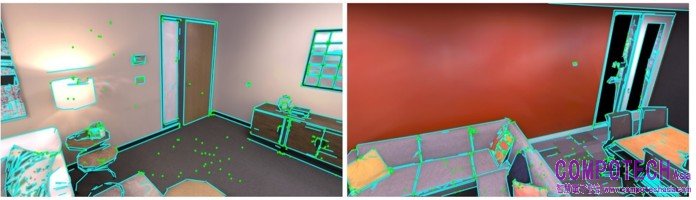
圖4:相似房間和辦公室場景中的線特徵(青色)和點特徵(綠色)。
然而,線條追蹤也面臨相應挑戰。隨著機器人移動及攝影機視角變化,線條可能顯得更短、更長或被部分遮擋。重複性結構(如成排的相似貨架)也可能導致系統匹配到錯誤的線條。為準確確定線條位置,系統通常需要從多個視角觀測線條。
先前的視覺慣性系統已證明了點線結合的價值。ADI的工作將此方法導入cuVSLAM,並新增持久線條追蹤、多視角觀測融合和點線自我調整平衡,並在cuVSLAM現有的位置估算系統中實現了GPU加速處理。
使用30個室內序列資料集對此方法進行了測試。結果顯示,在26個測試序列中位置精度均有提升,且「基礎」點追蹤cuVSLAM與點線結合配置均成功完成了所有序列而未丟失追蹤。
在具有平坦表面且缺乏顯著視覺細節的結構化環境中,改進效果最為明顯。在部分包含鄰近、重複結構的場景中,性能略有下降,鄰近重複結構可能導致線條匹配錯誤。測試結果揭示了一項重要經驗:追蹤少量可靠的線條比追蹤大量不確定的線條更有價值。未來的改善可協助系統識別不可靠的線條測量資料,並降低其權重。
智慧融合:攝影機與IMU之間的自我調整平衡
輪式編碼器和線特徵開發為cuVSLAM提供了額外資訊。ADI的第三項擴展「智慧融合」採取了不同的方法:根據目前狀況持續平衡系統對攝影機和IMU的信任度。
通常,cuVSLAM在攝影機觀測值與IMU測量值之間採用固定的平衡權重。此權重在校準階段確定,但如前所述,隨著機器人移動及環境變化,攝影機的可靠性會發生改變。
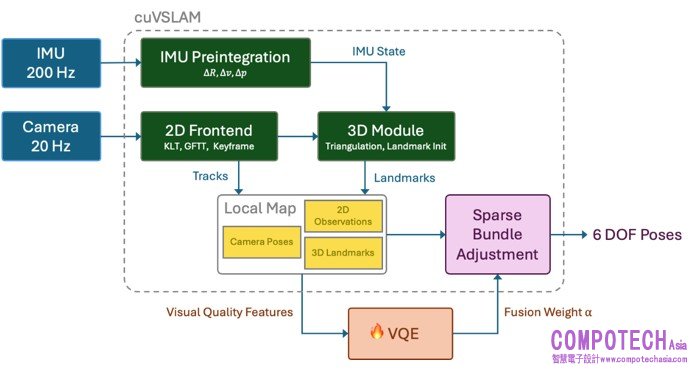
圖5:智慧融合中的視覺品質估計器(VQE)在每次稀疏光束平差法(SBA)調用前,基於10維視覺品質特徵預測α值,取代固定的預設值α=1.0
智慧融合在每次位置更新前,評估可用視覺資訊的品質。隨後,系統會選擇以下兩種模式之一:
• VISION-TRUST(信任視覺):當視覺特徵豐富、穩定且分佈均勻時,賦予攝影機觀測值更高權重。
• IMU-TRUST(信任IMU):當視覺特徵失效或基於攝影機的估算可靠性下降時,賦予IMU測量值更高權重。
一個小型機器學習模型利用追蹤器已採集的十項指標做出了此一選擇。相關指標包括可見特徵的數量與分佈、特徵可見時長、估算深度、攝影機追蹤誤差、IMU測量時序等。模型中僅含914個可調參數,體量極小,可在每次位置更新前運作。
此方法調整了視覺與IMU之間的整體平衡,與cuVSLAM現有的保護機制協同工作,這些機制可識別並降低單一不準確測量值的影響。
團隊使用EuRoC MAV和TUM-VI Room資料集對Smart Fusion進行了評估,測試方法確保每個評估序列均獨立於模型訓練資料。
在所有11個EuRoC序列中,平均位置誤差從20.2cm降至14.6cm,優化了27.7%。在5個TUM-VI Room序列中,平均誤差從27.0cm降至23.0cm,優化了14.9%。
值得注意的是,Smart Fusion並未用大型端到端AI模型取代cuVSLAM,而是使用精巧型機器學習模型做出具體且可解釋的決策:即在特定時刻系統應更信任攝影機還是IMU。
三項擴展,一套系統原則
輪式編碼器、線特徵及智慧融合專案分別應對三種不同的失效模式:
|
ADI擴展方案 |
主要挑戰 |
解決方案 |
|
輪式編碼器融合 |
攝影機訊號失效、圖像模糊、視覺追蹤微弱 |
融入車輪運動資訊 |
|
弱幾何特徵支援 |
視覺細節過少 |
追蹤結構邊緣與線條 |
|
智慧融合 |
視覺測量品質多變 |
持續的視覺-IMU加權 |
關鍵在於組合應用。
當攝影機觀測訊號減弱時,輪式編碼器提供短期的運動度量資訊。結構線條可從缺乏轉角特徵的場景中擷取約束條件。智慧融合根據視覺品質的變化調整估計器行為。每項擴展方案均保留了顯式的幾何與感測器模型,且旨在符合現有的cuVSLAM架構,而非創建獨立的定位棧。
為機器人工程師帶來的優勢
ADI因應的cuVSLAM擴展方案展示了一種定位棧的建構路徑,成功融合了多種感測模態,同時保留了經過驗證的視覺估計器。
對於系統設計人員而言,實際效益十分廣泛:
結合視覺優化與輪式編碼器資料,增強了穩固性,即使在沒有視覺資料、車輪打滑或紋理較少的環境中依然可靠。相容GPU的擴展方案還融入並平衡了IMU資料,並為各類輪式平台提供了通用介面。
同時也是系統協同設計的典範:感測器、估算軟體與計算硬體應作為一個整體系統進行開發。感測器品質決定了估計器可獲取的資訊品質。估計器的設計決定了獲取的資訊如何影響軌跡。計算架構決定了完整流水線能否滿足機器人的延遲與功耗約束。
後續步驟
如需進一步瞭解ADI因應cuVSLAM的擴展方案,可閱讀以下完整科研論文:
• 緊耦合編碼器融合實現穩固性cuVSLAM
• 用於穩固低紋理視覺里程計的線增強cuVSLAM,arxiv.org,2026年10月14日
• 用於cuVSLAM稀疏光束平差法中自我調整視覺-IMU加權的智慧融合,arxiv.org,2026年10月14日